


 العربية
 English
بناء نموذج ذكاء اصطناعي (ANN) للتحكم في زوايا روبوت 6-DOF
منذ 3 أشهر
عرض العمل
الوصف
تم في هذا المشروع استبدال المعادلات الرياضية التحليلية المعقدة الخاصة بـ (Inverse Kinematics) لروبوت ذراع ذو 6 درجات حرية (6-DOF Robot Arm)، بنموذج شبكة عصبية اصطناعية (ANN) سريع ودقيق للغاية للتنبؤ بزوايا المفاصل (Joint Angles) بناءً على الإحداثيات المستهدفة (Target Coordinates).
أبرز ما تم إنجازه في المشروع:
معالجة البيانات الضخمة (Big Data): التعامل مع وتنظيف وتجهيز بيانات مستشعرات ضخمة تخطت 1 مليون صف باستخدام مكتبات Pandas و NumPy.
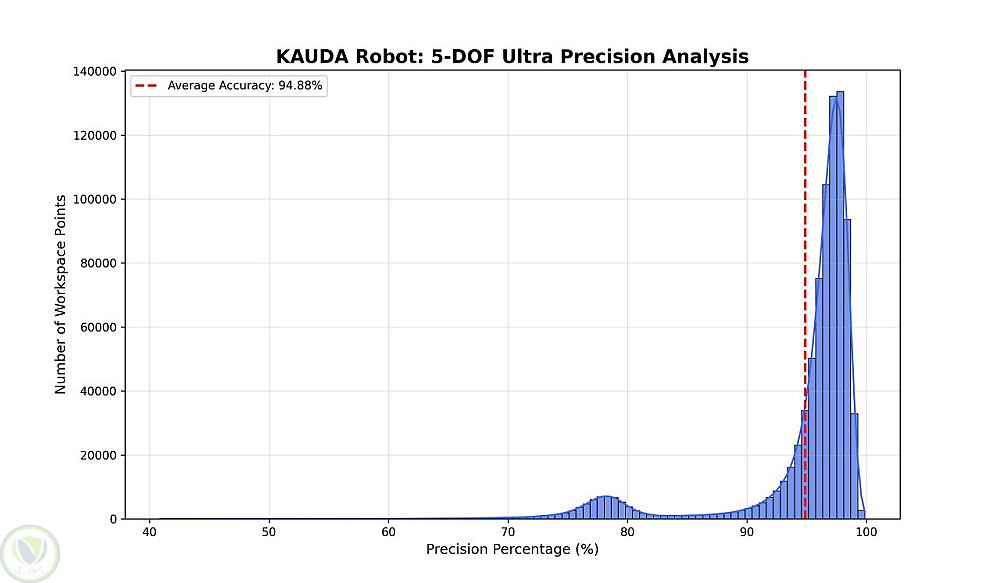
بناء وتدريب النموذج: تصميم وتدريب شبكة عصبية متعددة الطبقات (Multi-layer Perceptron) باستخدام إطار عمل TensorFlow/Keras مع تحسين دقة النموذج لتصل إلى 94.88%.
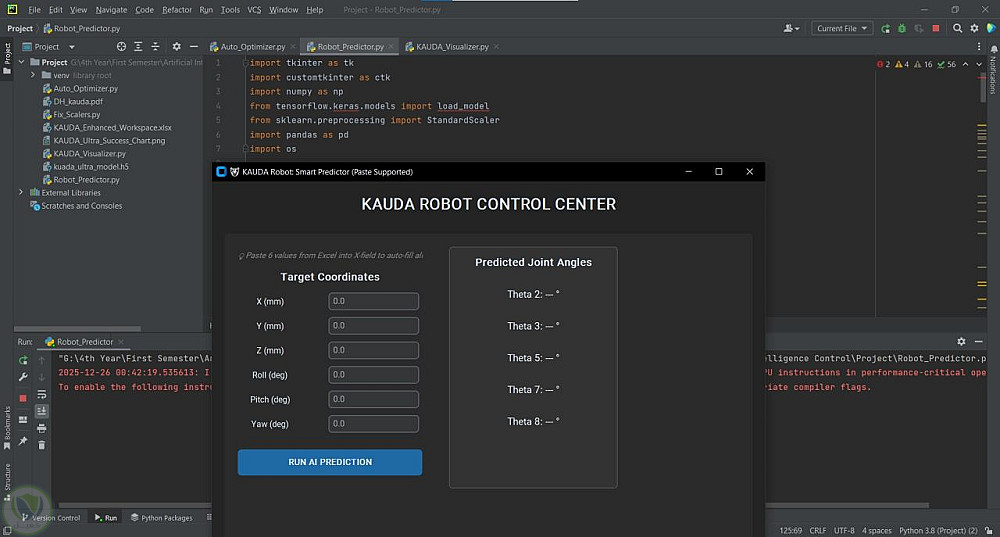
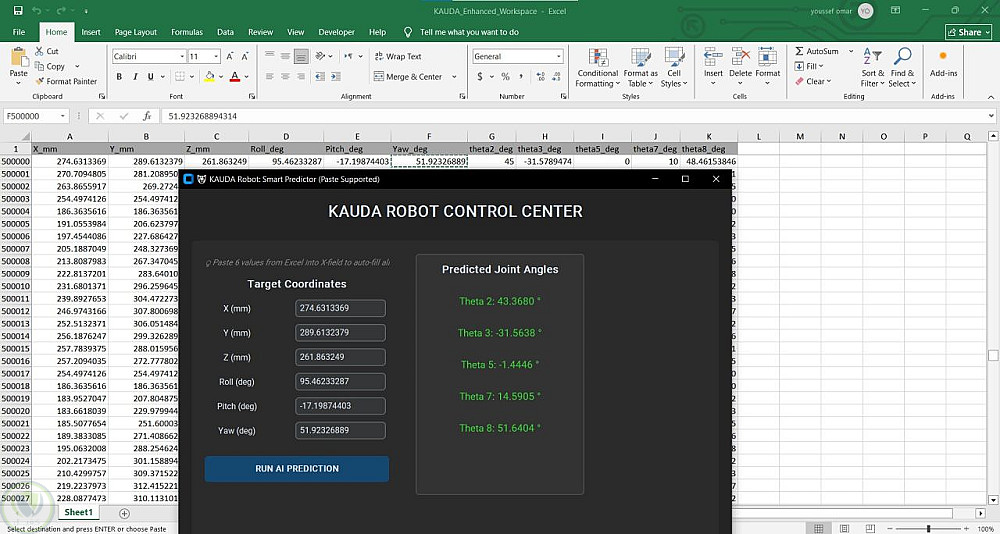
تطوير واجهة مستخدم (GUI): تصميم واجهة تحكم ذكية (KAUDA Robot Control Center) تسمح للمستخدم بإدخال الإحداثيات المطلوبة (X, Y, Z, Roll, Pitch, Yaw) أو لصقها مباشرة من ملفات Excel، لتقوم الواجهة فوراَ بعرض زوايا المفاصل المتوقعة (Theta) بدقة وسرعة عالية تناسب التطبيقات الحية (Real-time operations).
التفاصيل
| المشاهدات | 9 |
| المفضلة | 0 |
| القسم | برمجة, تطوير المواقع و التطبيقات - اخري |


