 العربية
 English
Drawing Robot Simulation | محاكاة روبوت رسم الأشكال بلغة C++
منذ أسبوعين
عرض العمل
الوصف
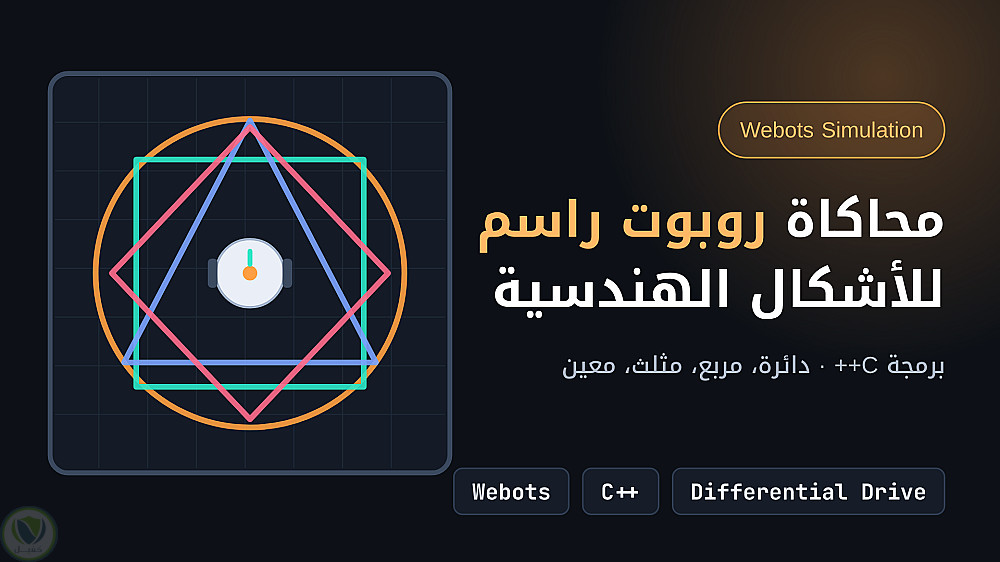
مشروع محاكاة روبوت مزوّد بقلم رسم باستخدام بيئة Webots، حيث تم تصميم روبوت ذاتي الحركة بعجلتين (Differential Drive Robot) مزوّد بمحركين وحساسات موضع للتحكم في كل عجلة بشكل مستقل، وحساسي مسافة (Distance Sensors) لاكتشاف العوائق والحواف داخل الساحة.
يحمل الروبوت قلمًا (Pen) مثبتًا أسفله يرسم أثر الحبر على الأرضية أثناء الحركة. تمت برمجته بلغة C++ لرسم أشكال هندسية تشمل الدائرة والمربع والمثلث والمعين، مما يتيح تتبّع المسار الفعلي بصريًا واختبار خوارزميات التنقل (Navigation) وتخطيط المسار (Path Planning).
بُنيت بيئة المحاكاة داخل ساحة مستطيلة بإضاءة وخلفية واقعية، مع تصميم فيزيائي للروبوت (Physics) يشمل الكتلة ومركز الثقل لمحاكاة واقعية للحركة والاحتكاك.
التقنيات المستخدمة: Webots, C++
التفاصيل
| المشاهدات | 1 |
| المفضلة | 0 |
| القسم | برمجة, تطوير المواقع و التطبيقات - اخري |